
Escrito por Yair Ponce.
Yankimanponce12@gmail.com
Los modelos de IA generativa producen resultados cada vez más impresionantes, pero hay un problema cuando el error no es una opción: en robótica o en sistemas de control, “casi correcto” puede significar una colisión. Investigadores del MIT presentaron HardFlow, un algoritmo que obliga a estos modelos a cumplir restricciones estrictas sin sacrificar la calidad del resultado.
El problema de las restricciones duras
En entornos de alto riesgo, la salida de la IA debe respetar requisitos innegociables de seguridad, físicos o propios de la tarea, conocidos como restricciones duras. Los métodos actuales las imponen en cada paso de la generación, lo que suele empeorar la calidad final.
Libertad al generar, rigor al final
La clave de HardFlow es darle más libertad al modelo durante el proceso y aplicar las restricciones solo sobre el resultado final. Para lograrlo, el equipo reformuló el muestreo con restricciones como un problema de optimización de trayectorias usando técnicas de control óptimo, y lo dividió en subproblemas pequeños de un solo paso para que sea viable en redes neuronales grandes.
Qué se probó
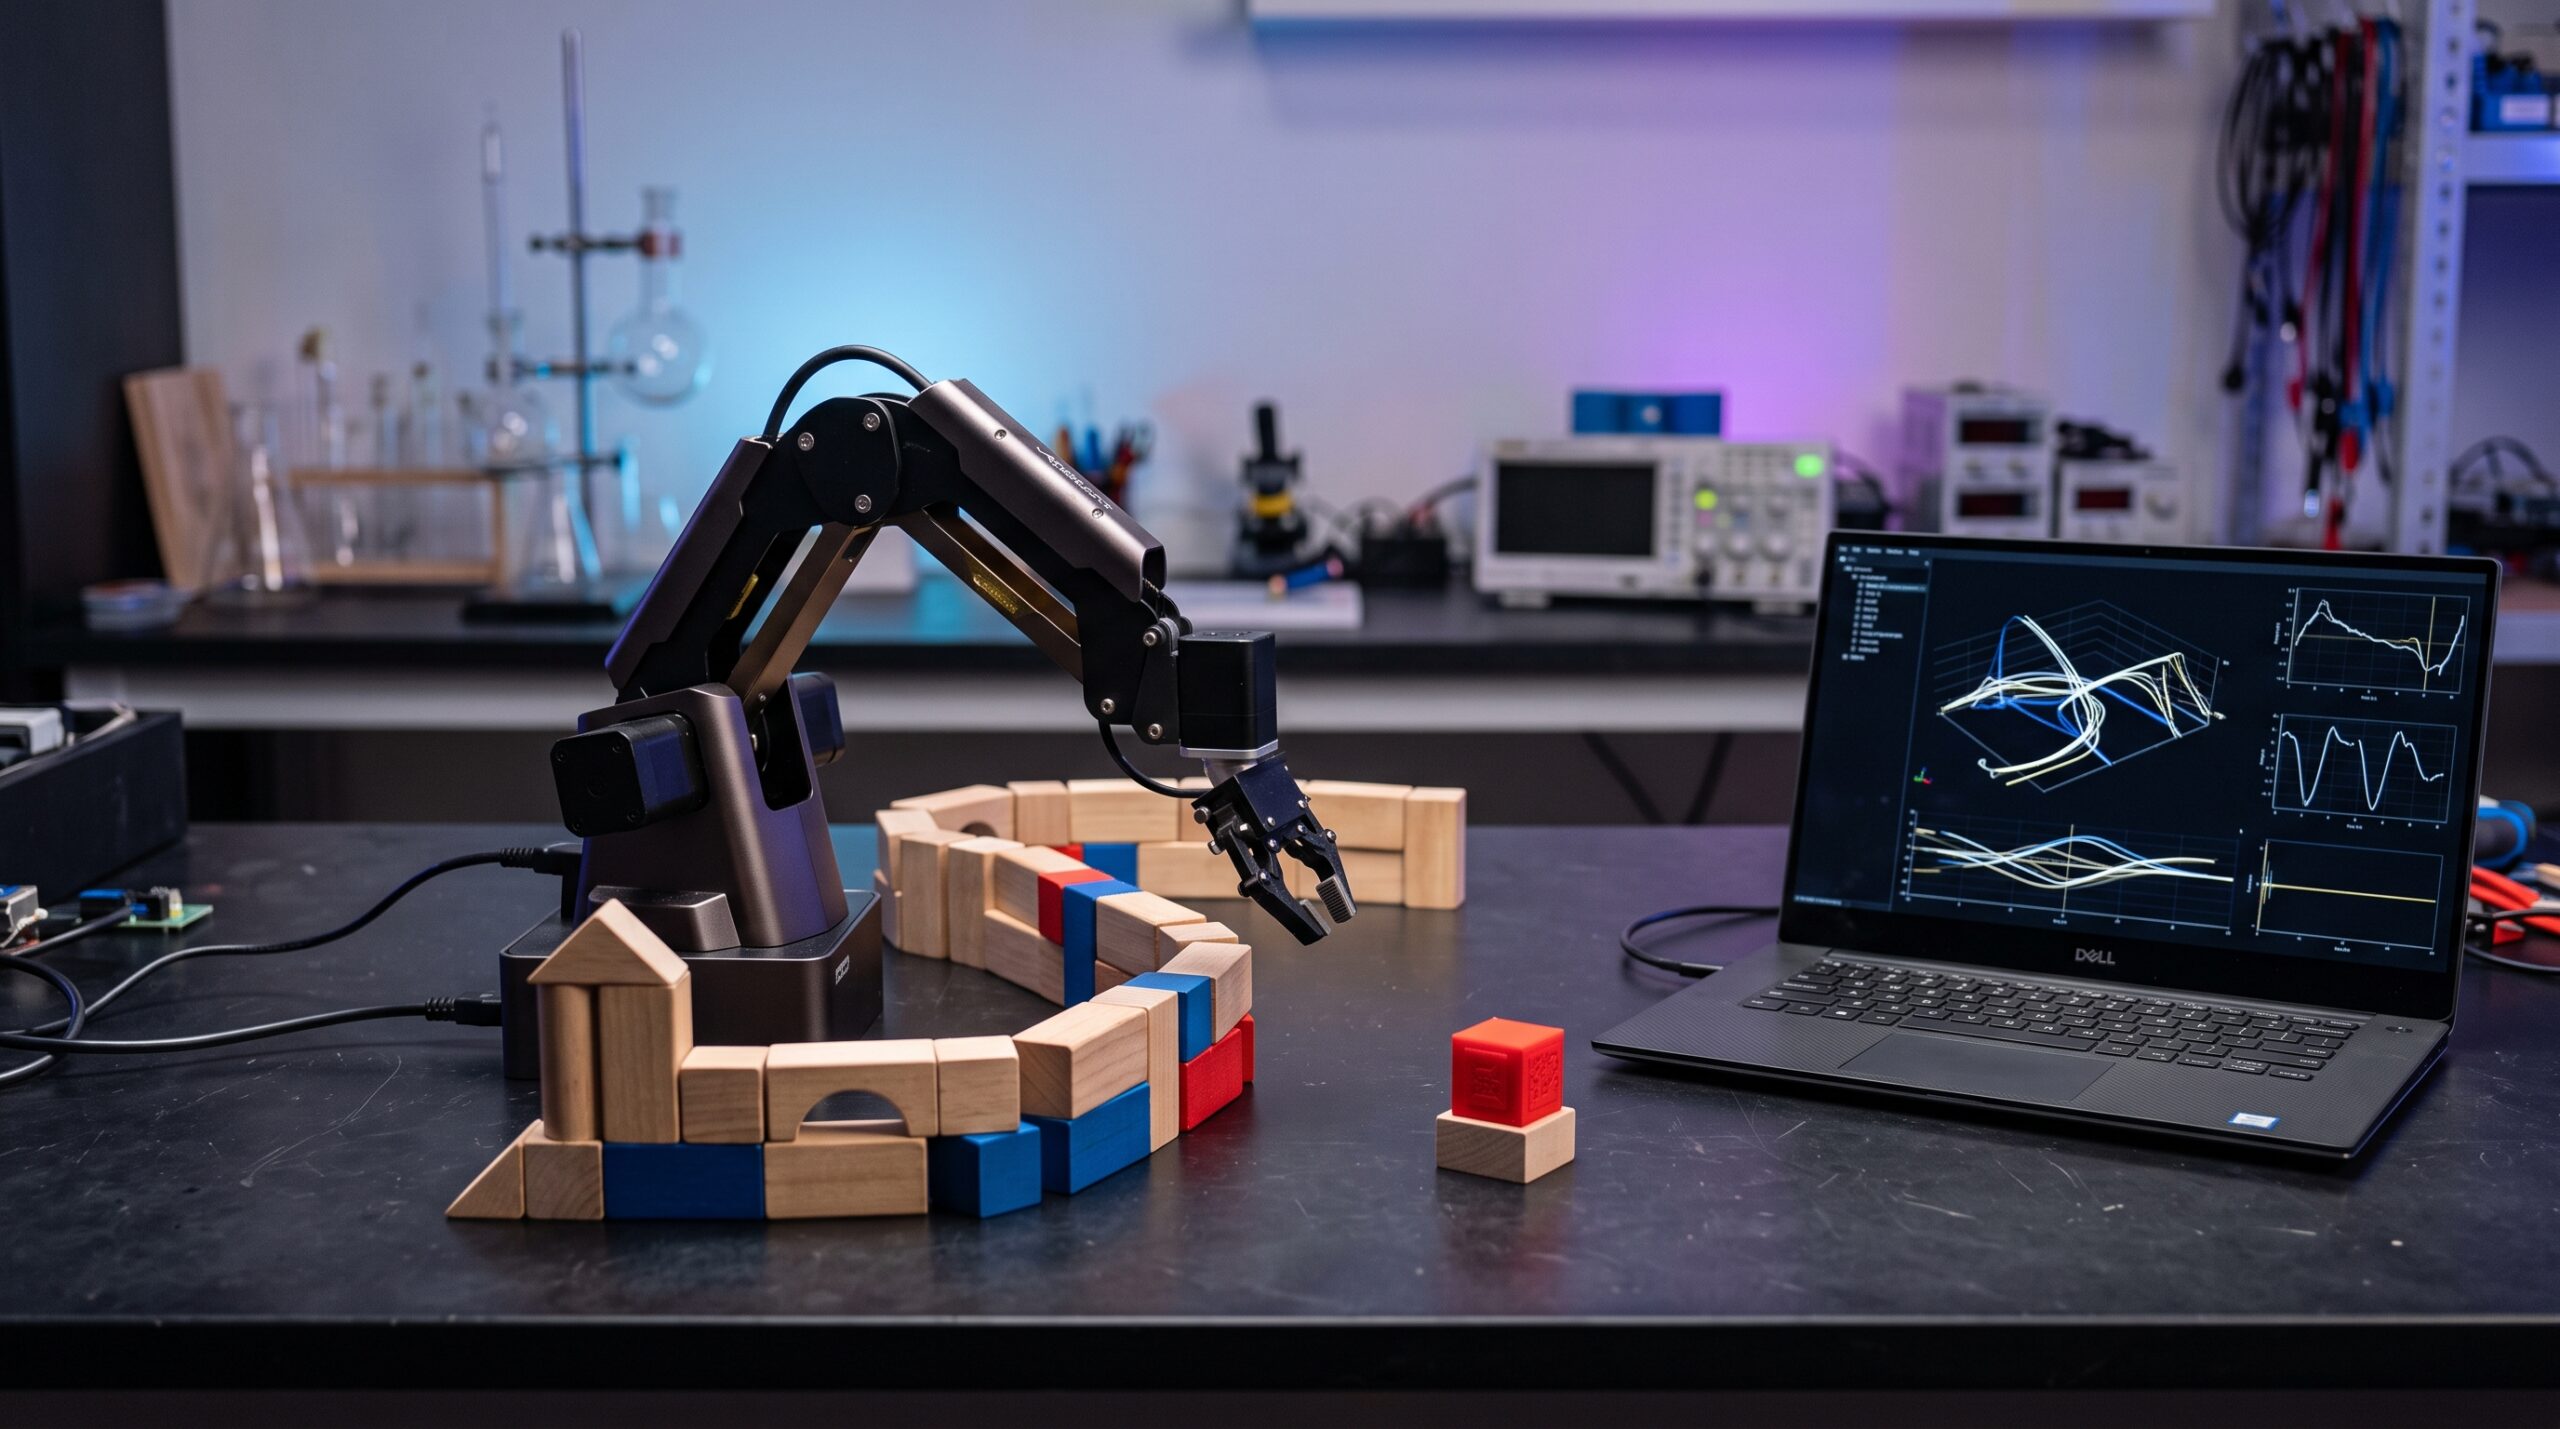
El método se evaluó en manipulación robótica, navegación en laberintos y edición de imágenes guiada por texto. En las pruebas cumplió todas las restricciones y superó a las técnicas existentes: por ejemplo, permitió que un brazo robótico evitara colisiones y encontrara rutas más cortas hacia su objetivo.
Otra ventaja es que funciona al momento de la inferencia, de modo que se puede aplicar a modelos ya entrenados como Stable Diffusion o FLUX sin volver a entrenarlos.
Quién está detrás
El trabajo fue liderado por Zeyang Li, estudiante de posgrado en ingeniería mecánica, junto a Kaveh Alim y con Navid Azizan como autor principal. Se publicó en IEEE Transactions on Pattern Analysis and Machine Intelligence en septiembre de 2026.
